
技术洞察
双执行器软体机器人实现 3D 游动:元件启示在于简化
机器人与智能硬件
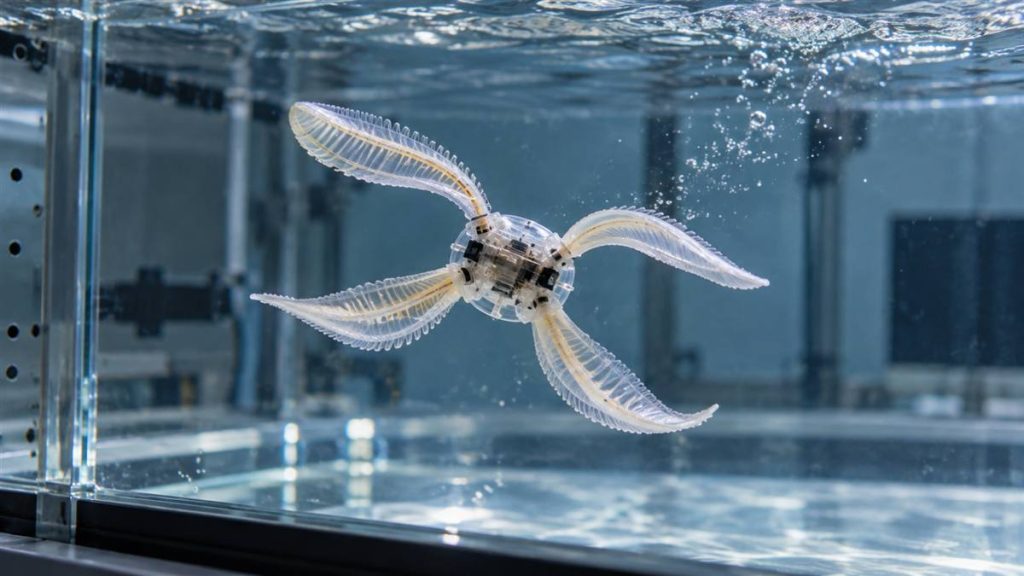
新型水下机器人展示结构如何替代驱动器数量:两个气动输入产生三种游泳模式,通常需要更复杂控制架构。
两个输入,三种模式
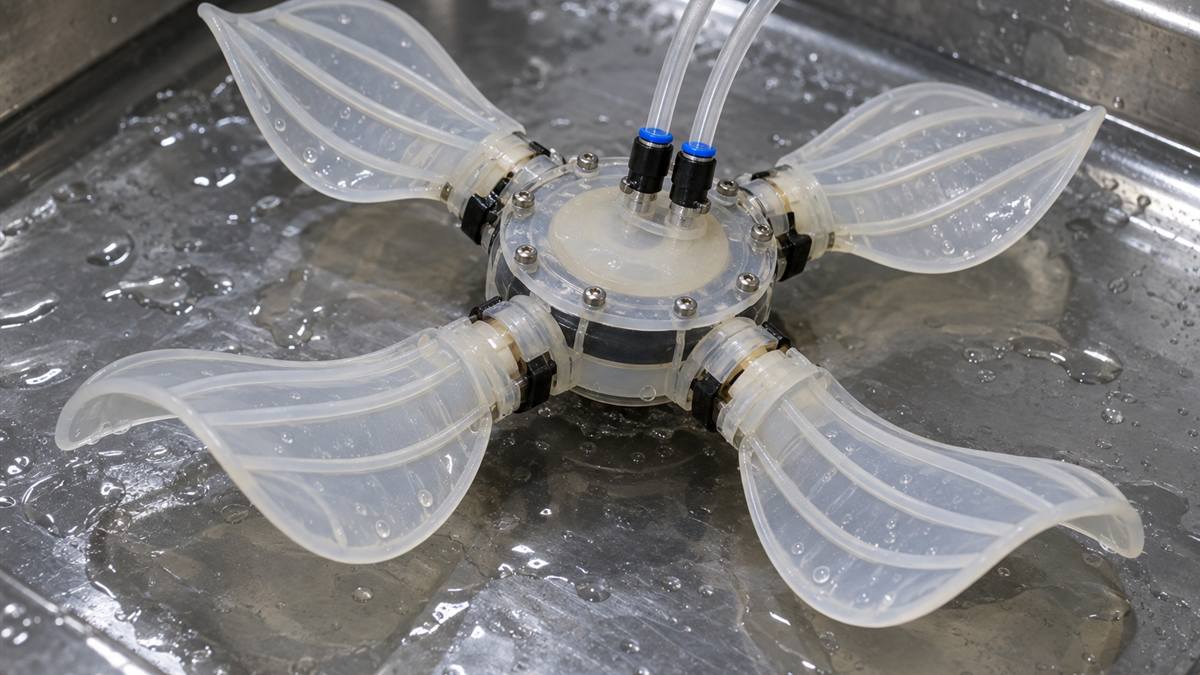
North Carolina State University 于 2026 年十月7 日报道研究。机器人中央圆盘周围有四片弹性单稳态翼;双侧驱动产生水母式升降悬停,单侧驱动产生鱼式前后游动,交替输入实现旋翼式转向。
公布结果为最高每秒1.64个体长、峰值每秒90°旋转。研究者演示摄像机水下探索及协作举物,并将完全无线版本列为后续工作。
买家应从研究中获得什么
眼前机会并非可立即批量采购的目录机器人。采购启示在于机械智能:几何与弹性若承担部分控制,可减少电机、线缆、穿孔及失效点。
对于定制摄像机器人与智能硬件,TUOLAN TRADE 的 定制采购流程 从环境与验证目标开始。水下硬件需特别关注弹性体疲劳、执行器重复性、胶粘剂兼容、压力循环、窗口清晰度及泄漏测试。
样机询价清单
- 定义深度、水体类型、任务时长及允许的缆系。
- 规定载荷质量、摄像视场和允许振动。
- 索取柔性翼与气动接口循环寿命数据。
- 区分研究性能与可量产可靠性声明。
主要来源: NC State University,2026年十月7日;Science Advances DOI 10.1126/sciadv.aeg9211。事实与日期核查于 2026 年十月8 日。
由 TUOLAN TRADE 编辑分析。