
技术洞察
机器人触觉:三条路线与其中的光学方案
行业新闻 · 机器人与光学 · 2026年九月
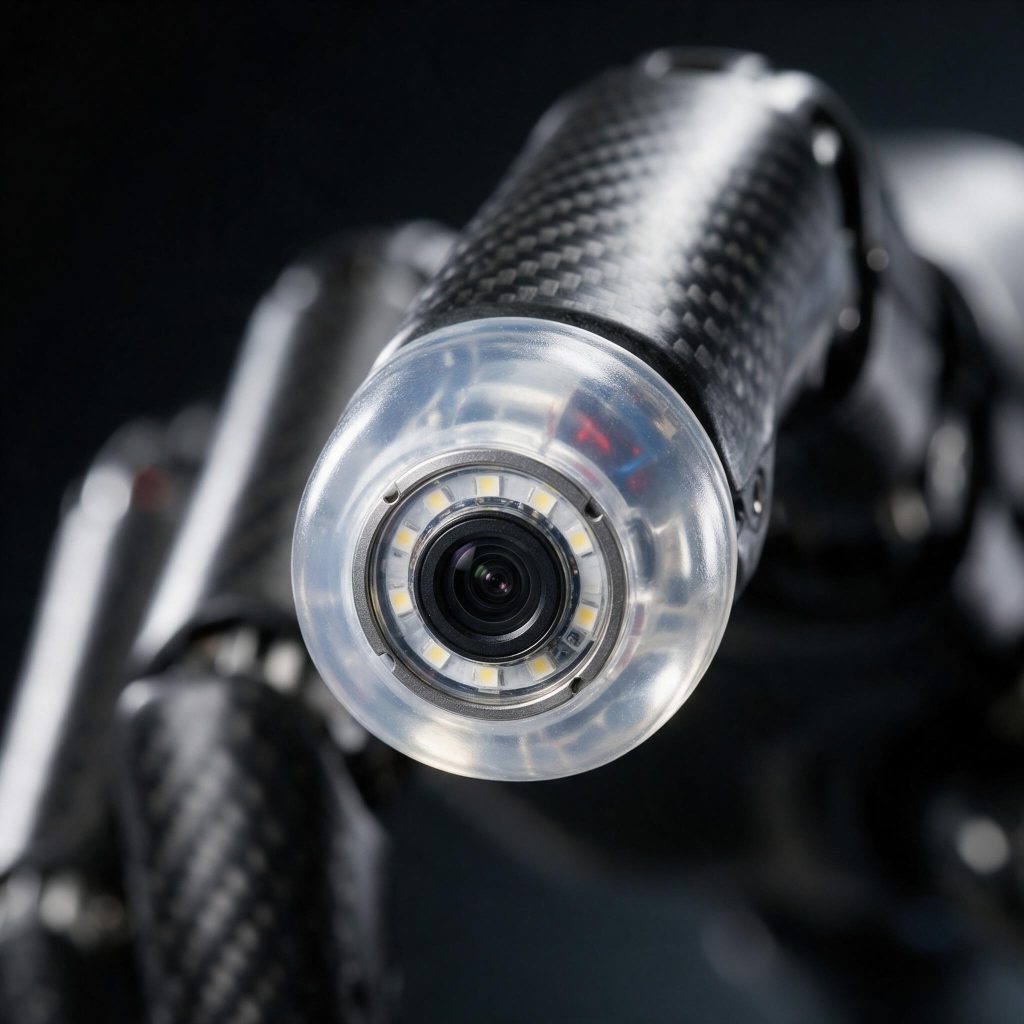
机器人手已越过“触觉是否必要”的共识阶段,转而讨论如何量产。三种感知路线正在竞争:柔性阵列、磁霍尔阵列和视觉触觉,只有第三种将摄像机和镜头放入指尖。这正是光学供应商应关注的路线。
力矩传感器测量关节处发生的情况,指尖触觉传感器则测量接触点的压力、滑移及形变。这一区别已成为人形机器人供应链的公认框架,2026 年该领域形成观点: 没有触觉就没有实用的具身智能。尚未确定的是哪种传感技术能够规模化。
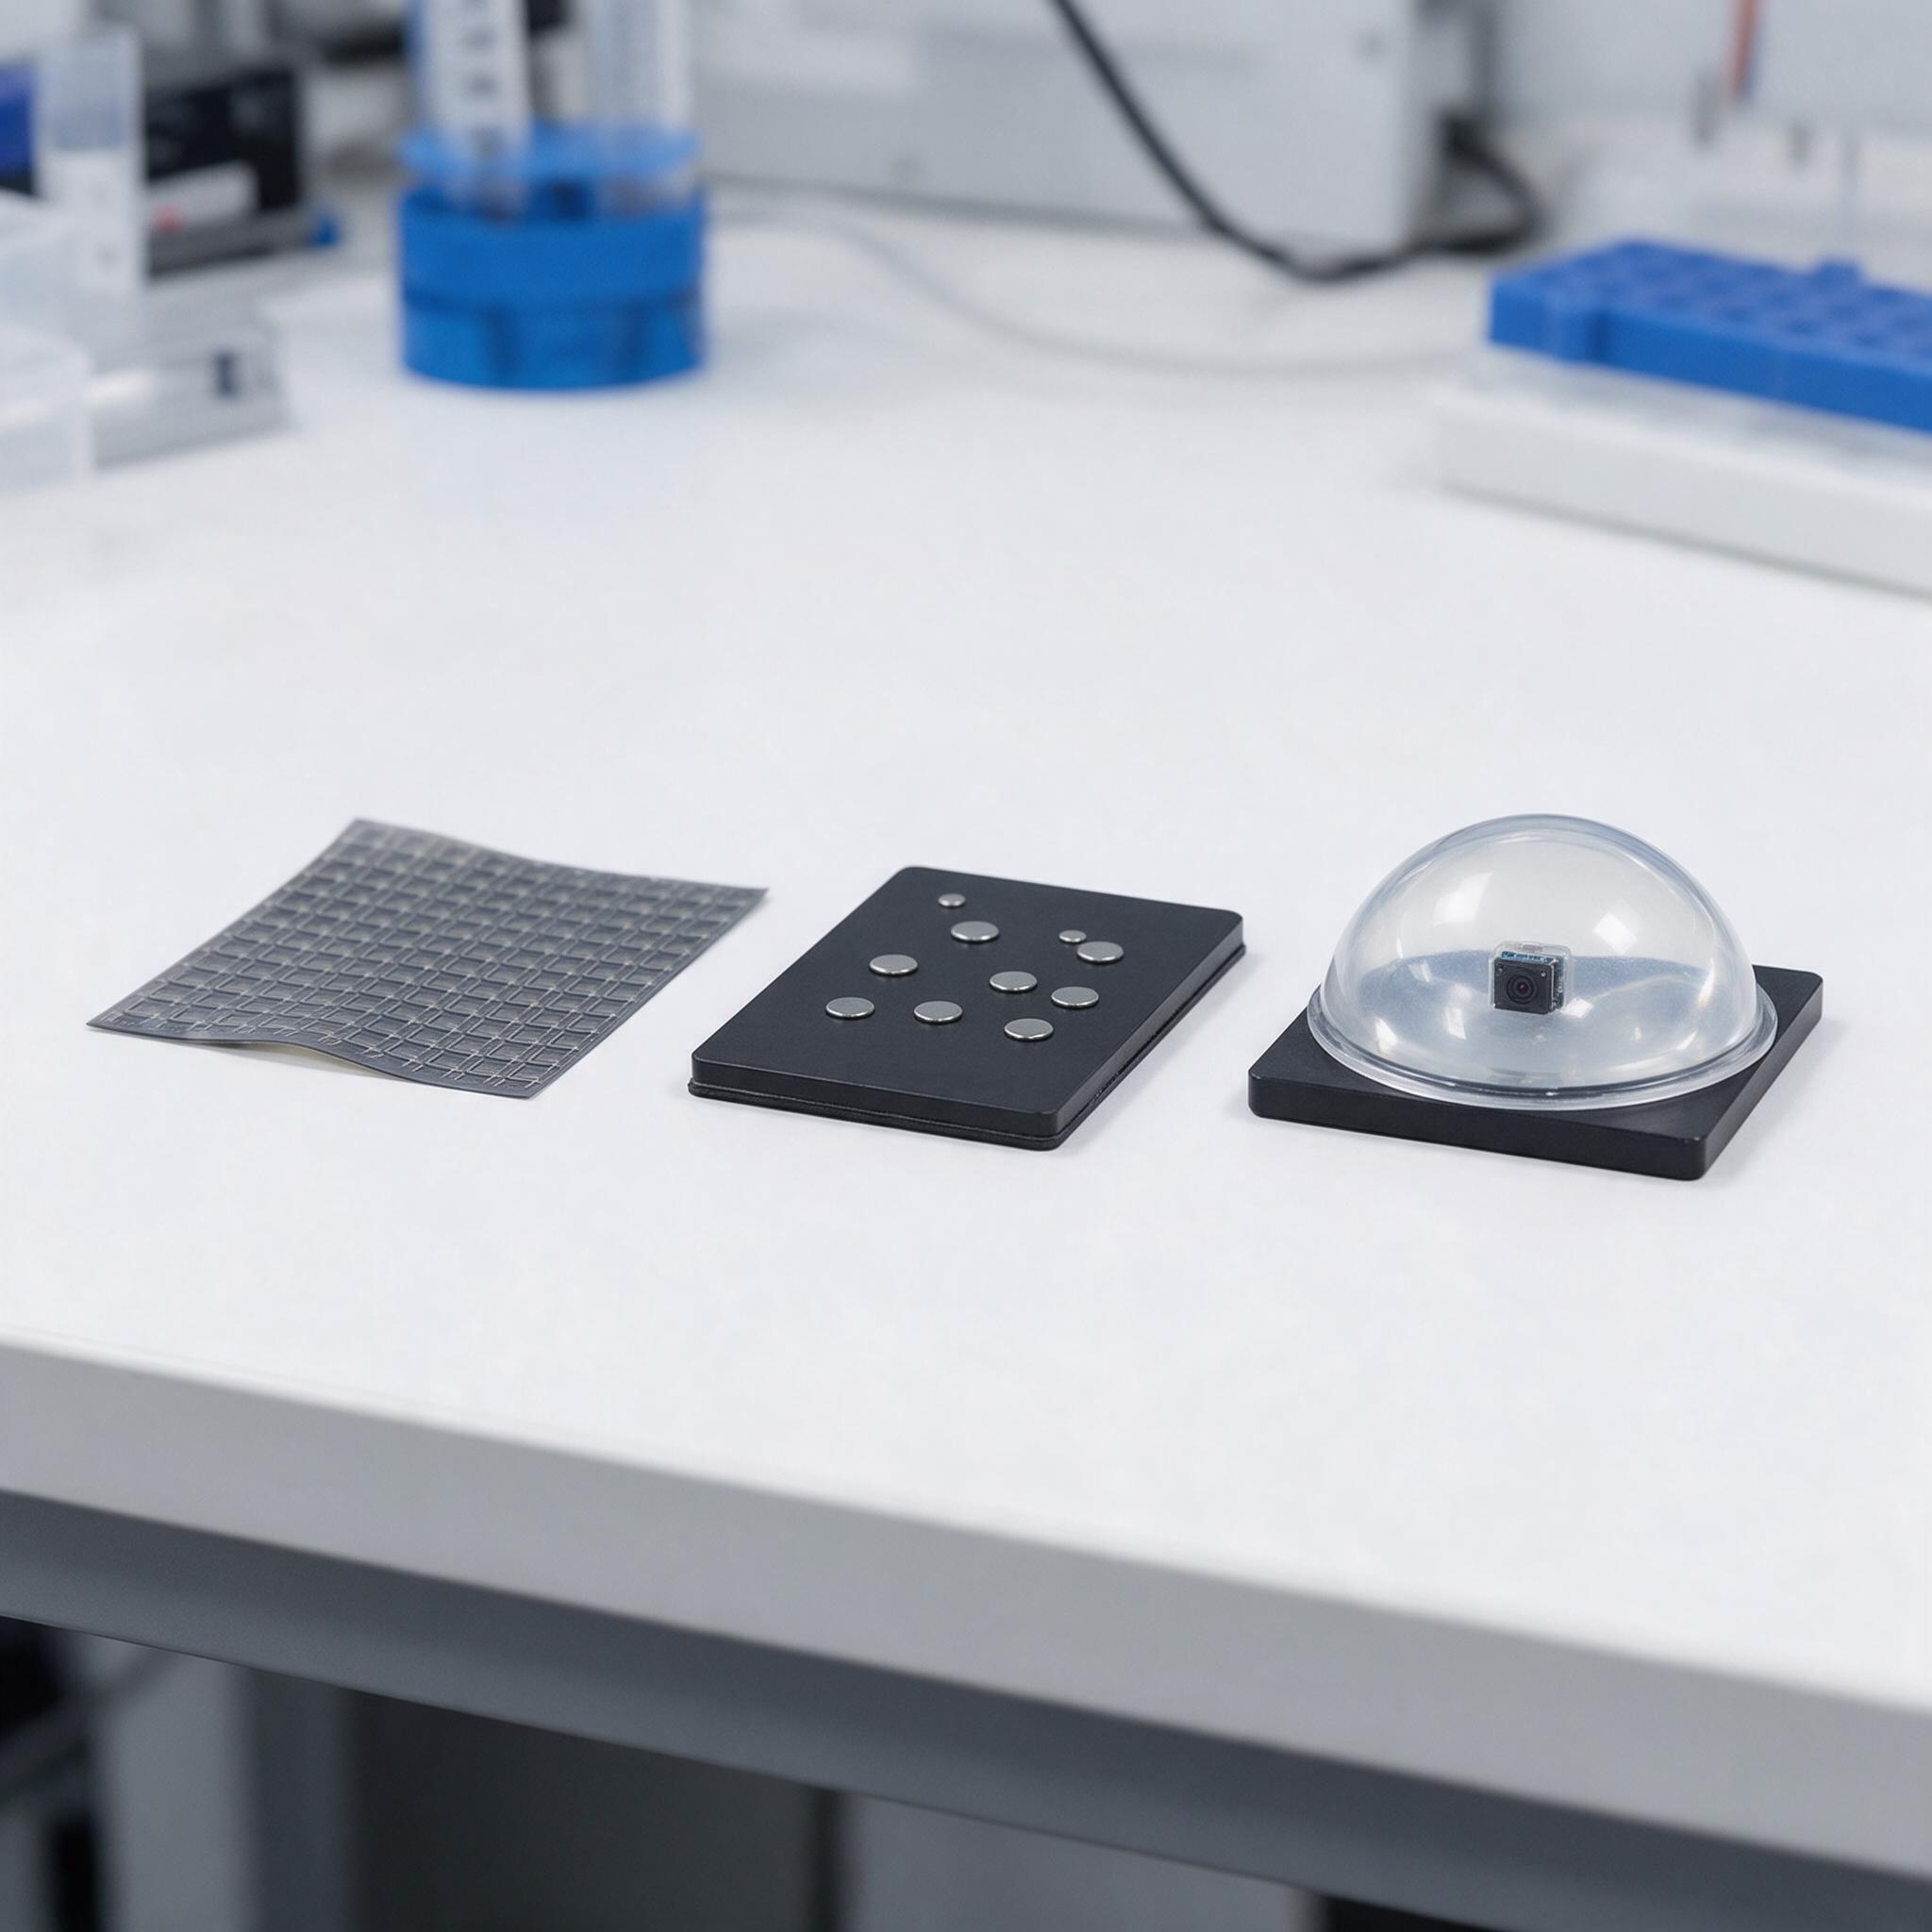
目前进入量产讨论的三条路线,各自在市场中占据不同位置。
三种触觉路径及各自局限
柔性阵列触觉传感 (压阻、电容、压电)应用最广,通过读取电信号变化工作,已用于 Xiaomi CyberOne 人形机器人和 Dahuan 灵巧手等产品。优势是在成熟供应链上实现大面积覆盖;局限同样明确:压阻存在迟滞和温漂,电容易受电磁干扰,压电会拾取环境声噪。三者均在高精度任务中面临困难。
磁性霍尔阵列触觉传感 是工业多维触觉的批量优选,通过磁体微位移解析力,具有高稳定性、循环可靠性及原生多轴力检测支持。其限制来自物理结构:阵列间距决定空间分辨率下限,无法解析微尺度表面纹理,且受外部磁场干扰,因此不适用于最精密装配任务。
基于视觉的(光学)触觉传感 最常被描述为最终发展方向。指尖内置微型相机与柔软弹性体;相机观察弹性体变形,从图像推断压力、滑移及表面轮廓。这模拟人手感知,且可 在滑移发生前预测滑移,因为它观察形变趋势,而非等待力达到阈值,并天然兼容机器人现有视觉系统。
对光学供应商的意义
将第三条路线视作物料清单。视觉触觉指尖需要一个 微型镜头系统、受控照明、图像传感器、弹性体与光学之间的透明或反射界面,以及在数百万次循环中保持图像到力映射稳定的校准程序。这是附带机械耐久性要求的光学组件问题,而非单纯材料问题。
它也重复了消费设备已有的模式:感知功能从特种元件迁移到光学模块。能够为严苛循环环境制造小型、对准且耐久光学组件的供应商,比仅抛光透镜的供应商更适合这一趋势。
采购评估:如何验证触觉传感供应商
- 除灵敏度外,还应询问循环寿命。 触觉指尖属于易损件。请索取带漂移曲线的接触循环测试数据,而非单一灵敏度数值。
- 将传感器与算法分开。 只销售传感元件的供应商会把滑移预测模型留给您。在确定硬件架构前,请明确模型归属。
- 结合实际任务验证空间分辨率。 纹理识别、滑移预测与力测量有不同分辨率要求,单个传感器不能覆盖三者。
- 检查光路的污染与磨损风险。 如果指尖内有摄像机,接触表面就会磨损。请询问设计如何保护光路。
- 磁性霍尔设计需规划磁场干扰应对。 要求在机械手实际使用的电机与驱动器附近开展干扰测试。
从中国采购机器人传感与光学子组件?
TUOLAN TRADE 帮助海外买家规定机器人项目的传感器与光学子组件,按成本、分辨率与循环寿命比较传感路径,并协调样品评估、测试报告及供应商核实。请将需求发送至 sales@tuolango.com.
来源与披露
数据与技术路线描述整理自 2026 年九月公开互联网来源:中国机器人网(robot-china.com)关于人形机器人触觉传感的报道。其中将柔性阵列触觉(压阻、电容、压电)描述为应用最广的路线,已用于 Xiaomi CyberOne 和 Dahuan 灵巧手;磁性霍尔阵列为工业多维触觉批量选择;视觉光学触觉最接近人类感知模型,并区分六轴力矩与指尖触觉传感器。产品与应用声明为原报道陈述,本文未独立核实。编辑分析与采购建议为我们自己的评估。TUOLAN TRADE 与所提公司无隶属关系;公司和产品名称归各自所有者。