
Аналитика
Тактильное восприятие роботов: три пути и оптический среди них
ОТРАСЛЕВЫЕ НОВОСТИ · РОБОТОТЕХНИКА И ОПТИКА · СЕНТЯБРЬ 2026
В роботизированных кистях необходимость осязания уже общепризнана; обсуждается его серийное производство. Конкурируют гибкие массивы, магнитные массивы Холла и визуальная тактильность. Только третья технология помещает камеру и объектив в кончик пальца — именно её стоит изучать поставщикам оптики.
Датчики силы-момента измеряют происходящее в суставе. Тактильные датчики кончиков пальцев — давление, скольжение и деформацию в точке контакта. Это различие принято в цепочке поставок гуманоидов; в 2026 отрасль пришла к мнению, что без осязания нет полезного воплощённого интеллекта. Не определено, какая технология датчиков масштабируется.
Каждая из трёх обсуждаемых серийных технологий занимает свою рыночную позицию.
Три тактильных подхода и их ограничения
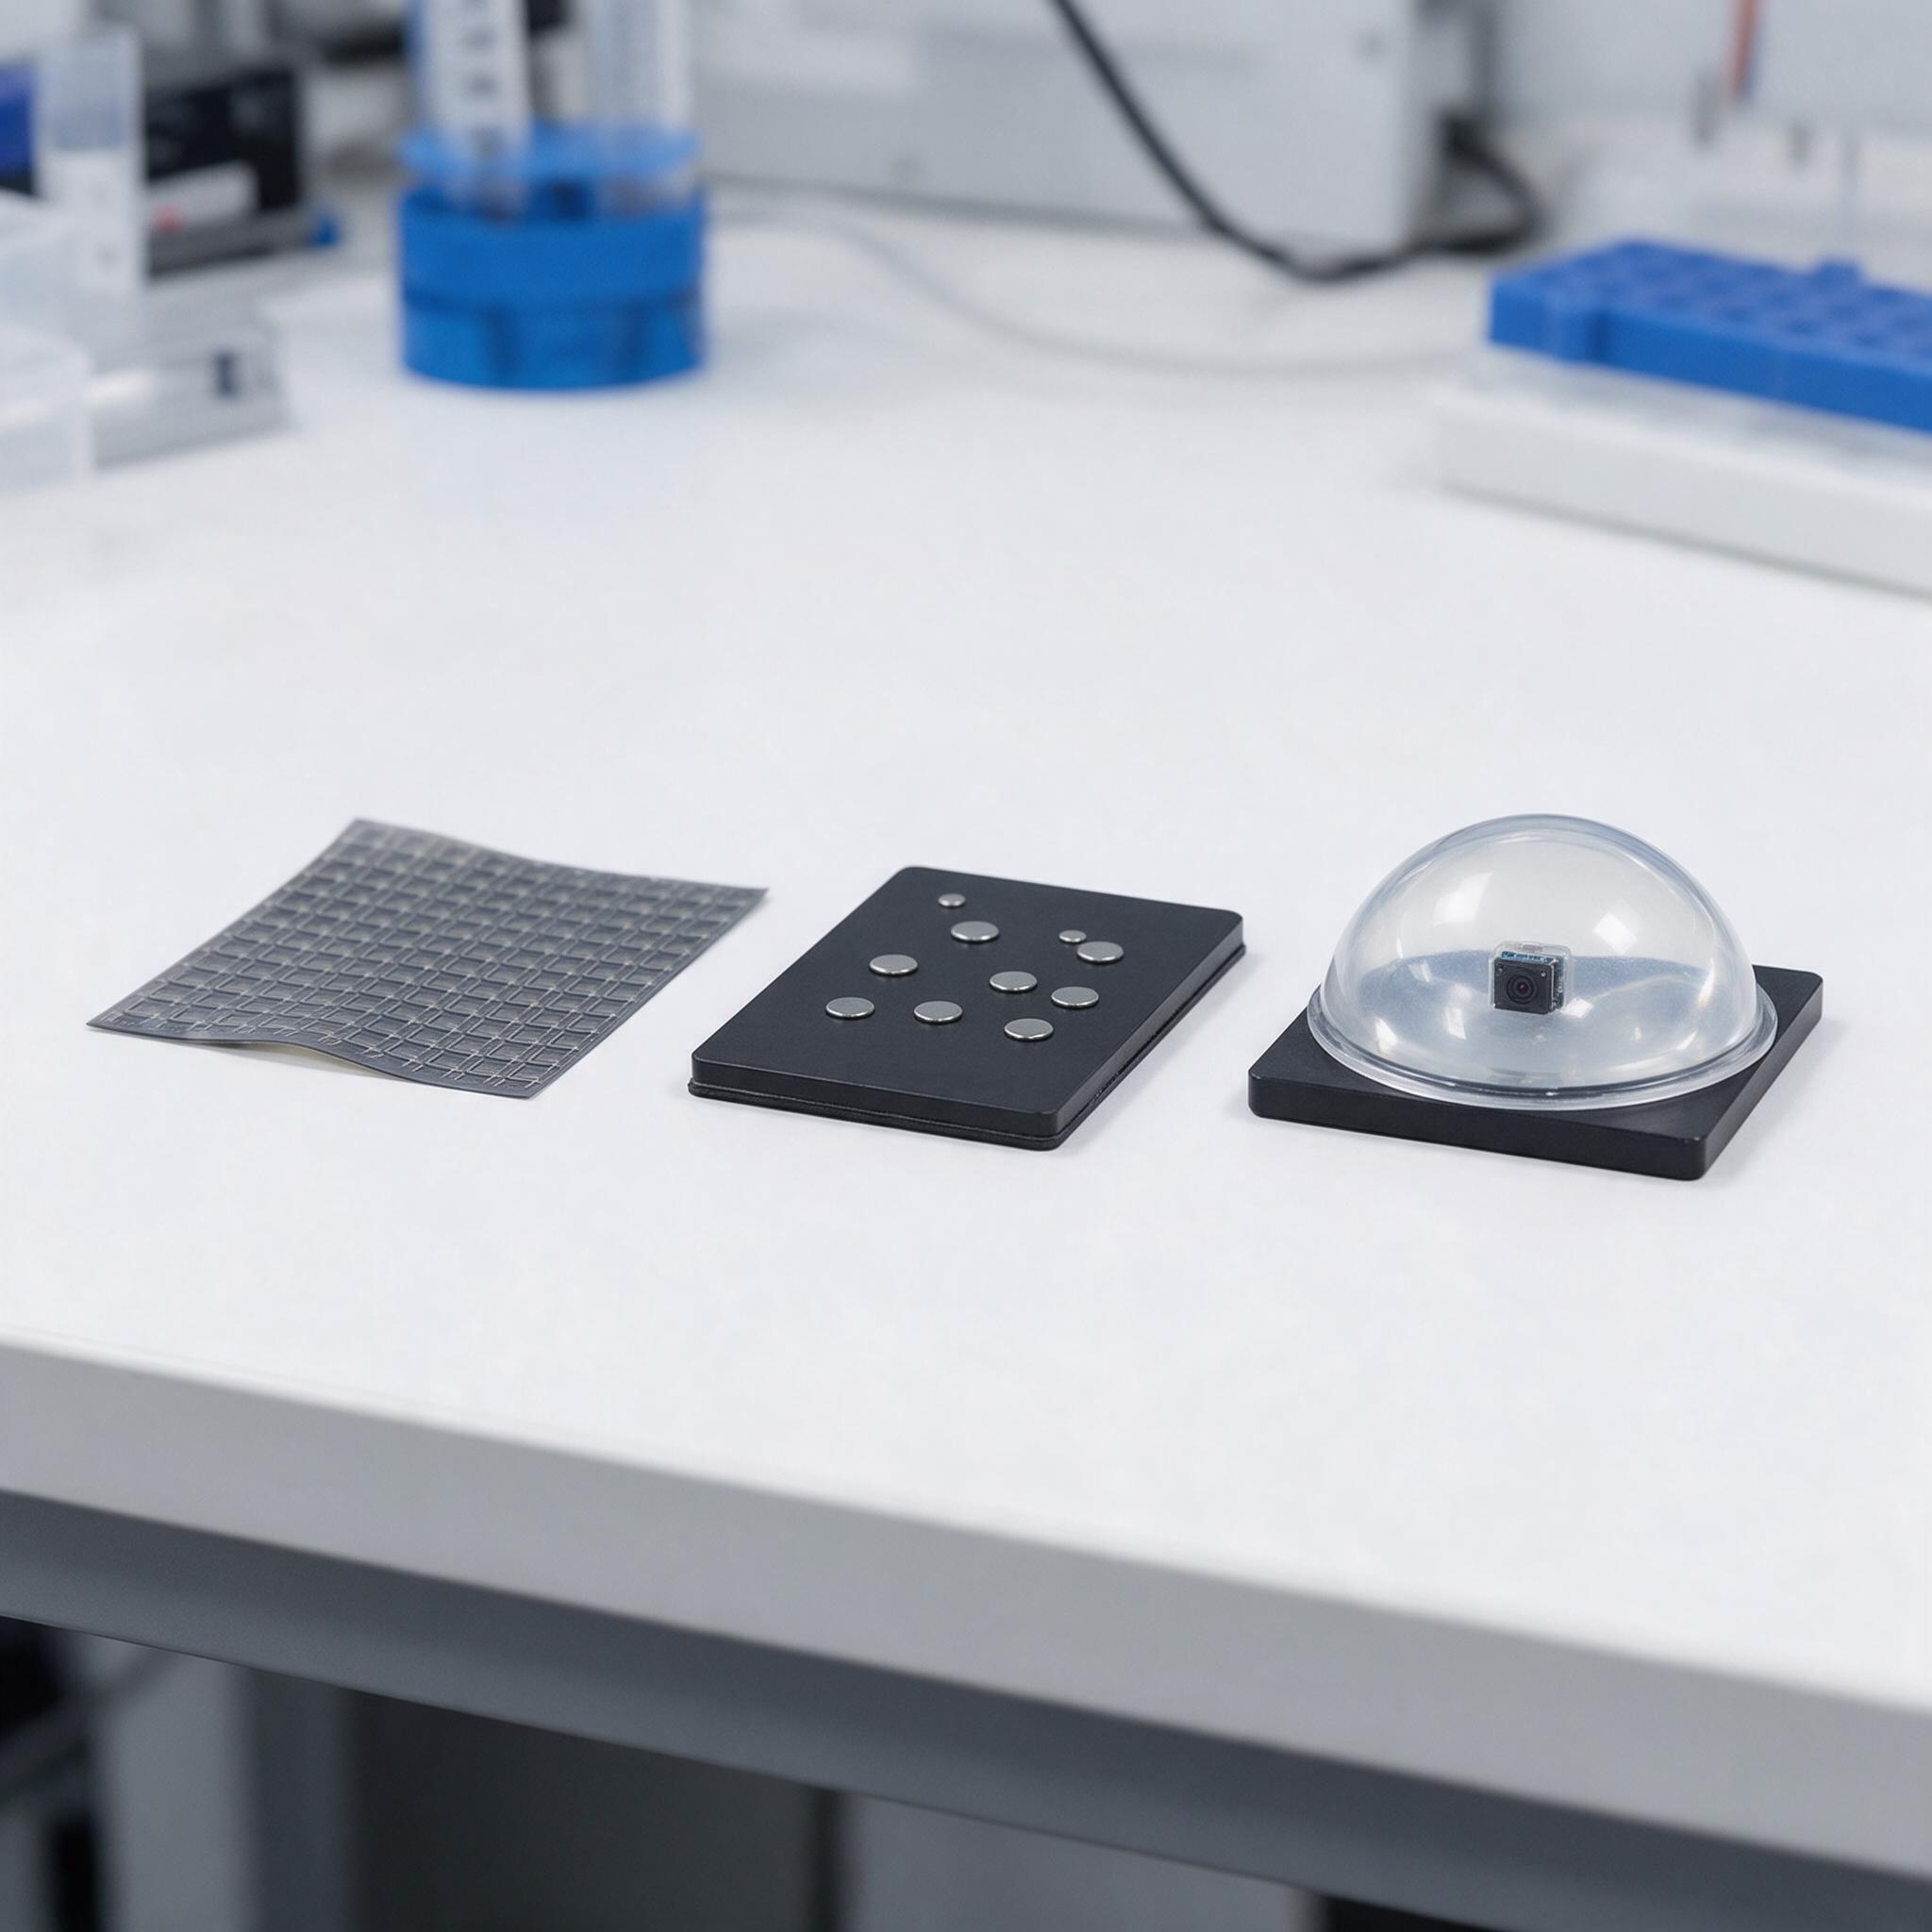
Тактильные датчики на гибких массивах , пьезорезистивные, ёмкостные и пьезоэлектрические, распространены шире всего. Они считывают изменение электрического сигнала и уже используются в Xiaomi CyberOne и ловких кистях Dahuan. Преимущество — большая площадь при зрелой цепочке поставок. Ограничения известны: гистерезис и температурный дрейф пьезорезистивных, электромагнитные помехи ёмкостных и акустический шум пьезоэлектрических. Все три испытывают трудности в высокоточных задачах.
Тактильные датчики на магнитных массивах Холла предпочтительны для массового промышленного многомерного осязания. Они определяют силу по малым перемещениям магнита, обеспечивая стабильность, циклическую надёжность и многоосевое измерение. Ограничения физические: шаг массива задаёт нижний предел пространственного разрешения, микротекстура не различается, внешние магнитные поля мешают. Это исключает самые точные сборочные задачи.
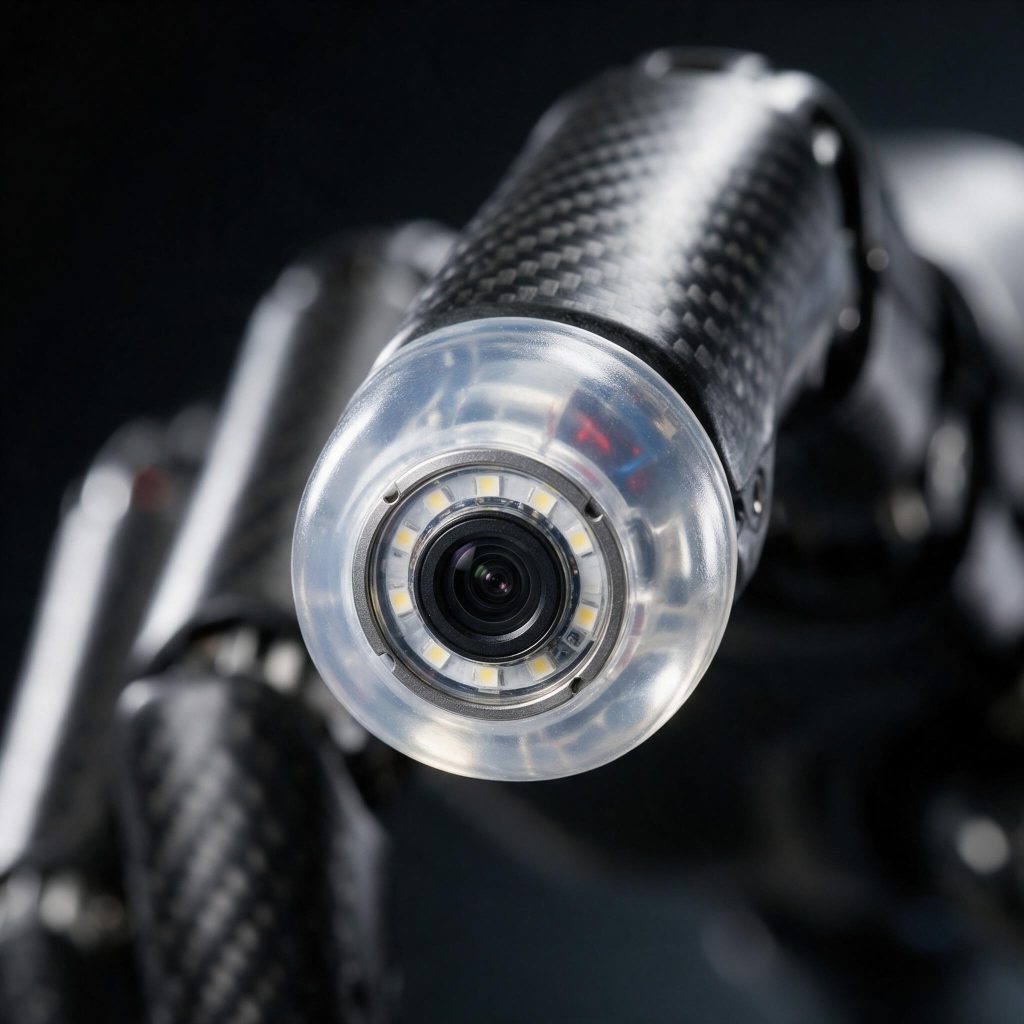
Визуальное (оптическое) тактильное восприятие чаще всего называют конечным направлением. В кончике пальца находятся миниатюрная камера и мягкий эластомер; камера наблюдает его деформацию и по изображению определяет давление, скольжение и контур поверхности. Это воспроизводит восприятие руки и может предсказать скольжение до его возникновения, поскольку видит тенденцию деформации, а не ждёт порога силы. Он также естественно совместим с существующим стеком зрения робота.
Значение для поставщика оптики
Рассмотрите третий путь как спецификацию материалов. Визуально-тактильному пальцу нужен миниатюрная система линз, контролируемое освещение, сенсор изображения, прозрачный или отражающий интерфейс между эластомером и оптикой и калибровка, сохраняющая соответствие изображения силе миллионы циклов. Это задача оптической сборки с механической стойкостью, а не только материалов.
Это повторяет потребительскую тенденцию: функция восприятия переходит от специального компонента к оптическому модулю. Поставщики небольших, юстированных и долговечных оптических сборок для тяжёлых циклических условий лучше подготовлены, чем те, кто только полирует линзы.
Закупки компонентов камер и роботов →
Оценка закупки: как квалифицировать поставщика тактильных датчиков
- Запрашивайте ресурс циклов, а не только чувствительность. Тактильный кончик пальца — изнашиваемая деталь. Запросите данные контактных циклов с кривой дрейфа, а не одно значение чувствительности.
- Разделите сенсор и алгоритм. Поставщик только чувствительного элемента оставляет вам модель прогнозирования скольжения. Определите владельца модели до выбора аппаратной архитектуры.
- Проверьте пространственное разрешение для своей задачи. Распознавание текстуры, прогноз скольжения и измерение силы требуют разного разрешения. Один сенсор не охватит все три задачи.
- Проверьте загрязнение и износ оптического тракта. Если в пальце находится камера, контактная поверхность будет изнашиваться. Уточните защиту оптического тракта.
- Для датчиков Холла учитывайте магнитные помехи. Запросите испытания помех рядом с моторами и драйверами, фактически используемыми в кисти.
Закупаете сенсорные и оптические подсборки для роботов из Китая?
TUOLAN TRADE помогает зарубежным покупателям задавать сенсорные и оптические подсборки роботов, сравнивать технологии по цене, разрешению и циклическому ресурсу, согласовывать образцы, отчёты и проверку поставщиков. Отправьте требования в sales@tuolango.com.
Закупки камер и роботовОбъективы видимого диапазонаВся продукция
Источники и раскрытие информации
Цифры и технологии собраны из открытого источника сентября 2026: China Robot Network (robot-china.com) о тактильных датчиках гуманоидов. Гибкие массивы — пьезорезистивные, ёмкостные, пьезоэлектрические — названы наиболее распространёнными с применением в Xiaomi CyberOne и кистях Dahuan; массивы Холла — массовым выбором промышленного многомерного осязания; оптическое осязание — ближайшим к человеческой модели. Также различаются шестиосевые датчики силы-момента и пальцевые датчики. Продукты и внедрения приведены по исходному сообщению и не проверены независимо. Анализ и рекомендации — наша оценка. TUOLAN TRADE не связана с упомянутыми компаниями; названия принадлежат владельцам.