
Аналитика
Boston Dynamics оснащает Atlas четырёхпалой кистью с 13 DOF для инструментов
РОБОТОТЕХНИКА · ПРИВОДЫ И ТАКТИЛЬНОЕ ЧУВСТВО · ОКТЯБРЬ 2026
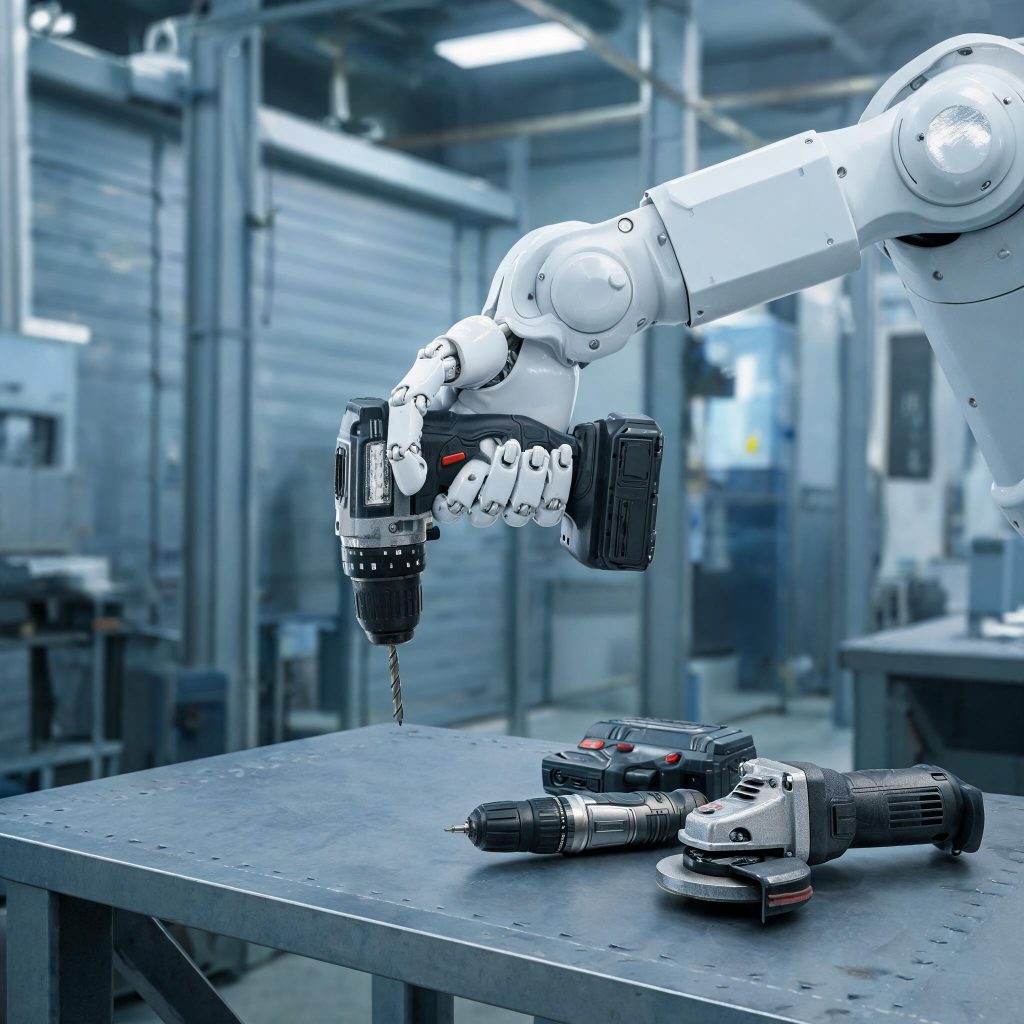
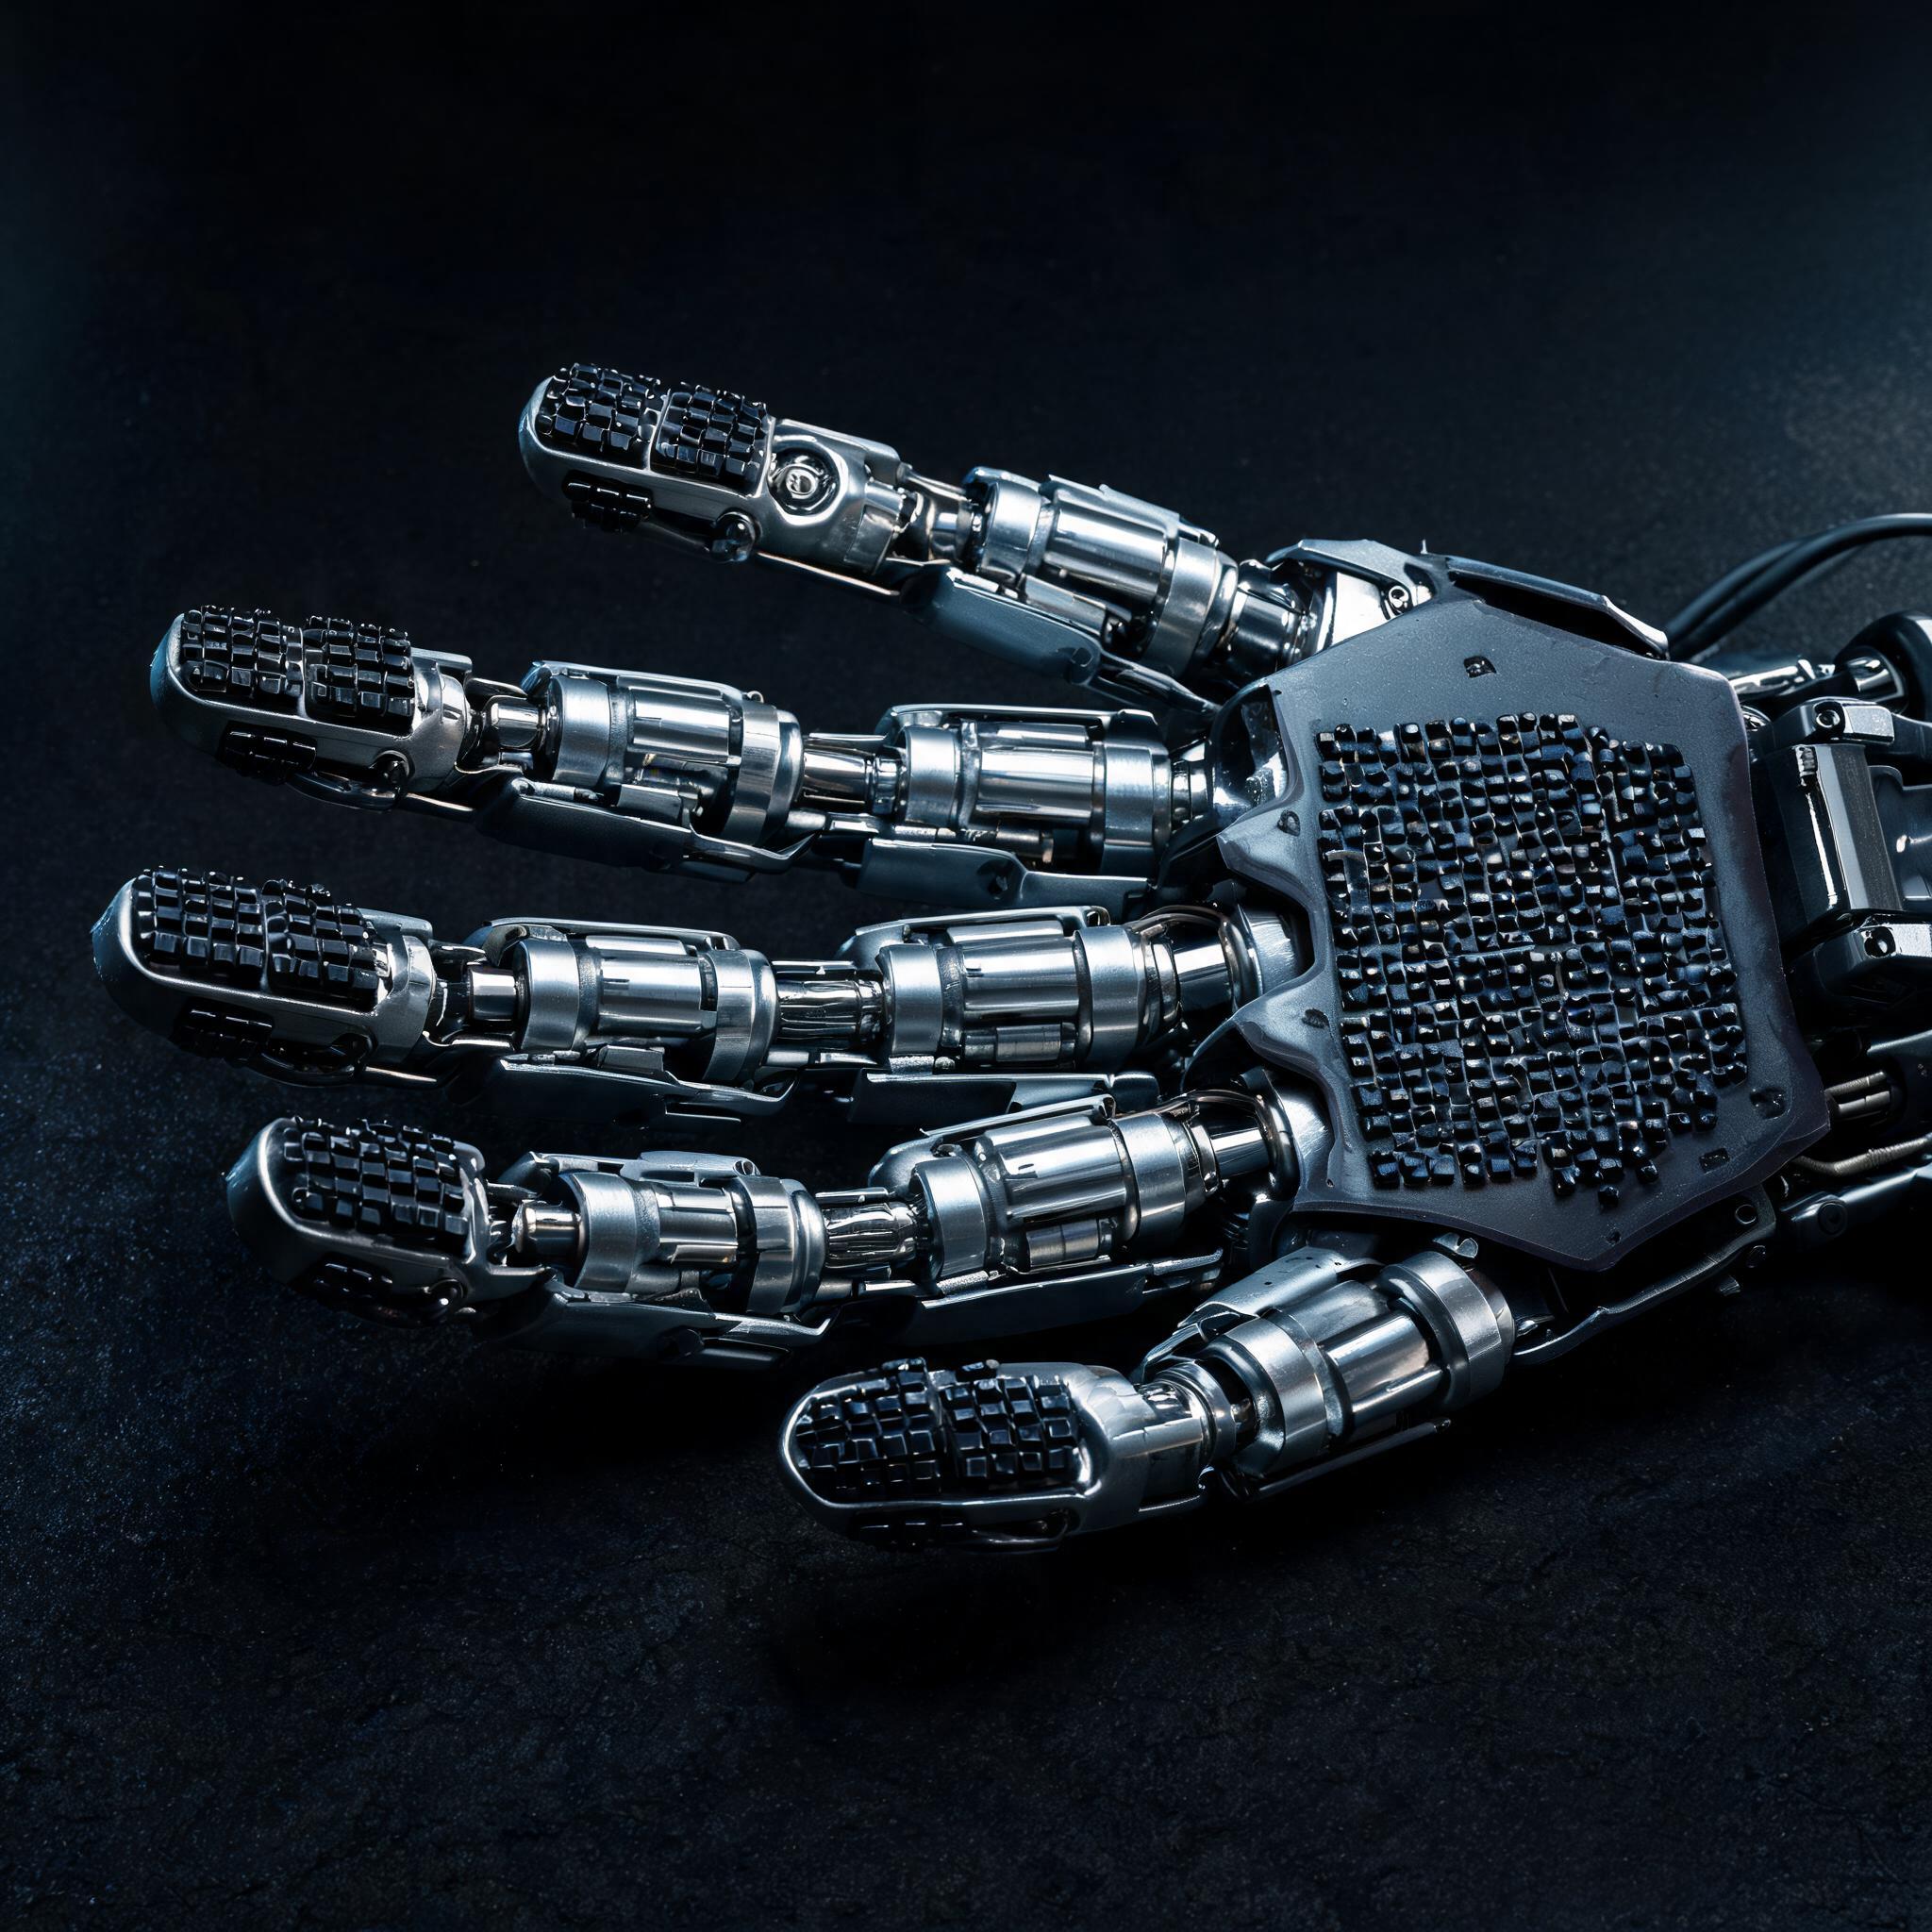
Boston Dynamics дала Atlas новую кисть: четыре пальца, 13 степеней свободы, a противопоставленный большой палец с четырьмя DOF, плотные датчики давления на пальцах и ладони. Мизинец намеренно исключён: добавление пятого пальца означало бы ещё три привода, больший объём и больше точек отказа.
Конструкция опубликована 2 октября 2026 г. в Robotics & Automation News. Boston Dynamics описывает сочетание ловкости сложных манипуляций и инструментов с силой и стойкостью промышленной работы, перечисляя задачи: переориентацию предмета в кисти, щипковый и трёхточечный захват, восстановление скользящих предметови работу инструментами, включая дрели, электрические моментные отвёртки, шлифмашины, гвоздезабиватели и сварочные горелки.
Архитектура намеренно отличается от прежней. Ранее у Atlas кисти с семью DOF создавались преимущественно для захвата различных предметов. Новая кисть предназначена для манипулировать их. Каждый из трёх пальцев имеет три степени свободы; противопоставляемый большой палец имеет четыре и может перемещаться вдоль длины и ширины других пальцев, обеспечивая разные щипковые и инструментальные захваты.
Испытание мизинца
Boston Dynamics убрала пятый палец не ради вида. По словам компании, технический директор Zack Jackowski попросил участников команды склеить мизинец с безымянным пальцем на день и сообщить о недоступных задачах. Эксперимент убедил команду, что четырёх пальцев достаточно для целей. Дополнительный палец потребует три дополнительных привода, увеличивая стоимость, объём кисти и число возможных отказов.
Получилась кисть размером примерно с крупную человеческую: Atlas работает в средах, пространствах и постах для людей. Несмотря на большую ловкость, компания говорит, что новая кисть сохраняет силу, близкую к предыдущей конструкции, ранее продемонстрировав Atlas с загруженным мини-холодильником тяжелее 100 lb.
Закупки камер и оборудования роботов →
Технологичность стала заявленной целью
Важная для цепочки поставок фраза не о ловкости. Boston Dynamics называет приводы инкапсулированный, используют один тип приводаи имеют отсутствие кабелей через суставы, и архитектура призвана улучшить прочность, технологичность и ремонтопригодность при переходе гуманоидов к более крупносерийному выпуску.
Это стратегия компонентов. Прежняя кисть с семью степенями свободы (DOF) была мелкосерийным инженерным изделием. Кисть на 13 степеней с одним типом привода и заменяемыми герметизированными сборками рассчитана на массовую сборку и ремонт. Она снижает число квалифицируемых SKU и переносит ценность от специальной проводки к приводам, тактильным массивам и герметичным разъёмам.
Тактильное восприятие дополняет проприоцепцию
Кисть использует плотные датчики тактильного давления на пальцах и ладони, дополняя проприоцепцию приводов. Boston Dynamics утверждает, что Atlas обнаруживает малые контактные сигналы при взаимодействии и получает обратную связь для тонких манипуляций, с обратимость привода и прозрачность исполнительного механизма в центре конструкции, позволяя проприоцепцию для ловкого манипулирования и регулирования силы.
Инструменты рассматриваются как расширение возможностей, не запасной путь. Компания считает, что вместо кисти для любой задачи инструменты расширяют возможности гуманоидов, как у людей. Это важнее по мере выхода за обычное pick-and-place к сборке, кабелям, инструментам и предметам в менее структурированной среде.
Создано для симуляции и обучения с подкреплением
Кисть также проектировалась для симуляции. Boston Dynamics заявляет, что её жёсткие приводы, обратимая передача и управление позволяют точно воспроизводить физическое поведение кисти в симуляции, позволяя обучать стратегии манипуляции с изменением момента мотора, трения, геометрии предмета и возмущений до переноса на оборудование.
Компания сообщает о первых результатах sim-to-real динамических манипуляций, с полным обучением в симуляции и переносом на Atlas с высокочастотной проприоцепцией приводов. Обучение с подкреплением дополняет демонстрации человека: они показывают манипуляции, а виртуальный RL обучает быстрому управлению и регулированию силы для надёжного исполнения.
Что меняется в закупках компонентов роботов
- Число приводов определяет стоимость, и конструкторы обменивают на него пальцы. Три привода на палец — число, устранившее мизинец. Ожидайте минимального числа пальцев под задачи вместо копирования анатомии.
- Единый тип привода — закупочное преимущество. Один герметичный привод, квалифицированный на всю кисть, сокращает BOM и запчасти. Поставщик допусков семейства, а не одного номера, сильнее разового механика.
- Отсутствие проводов через суставы переносит ценность в разъёмы и герметичные сборки. Для автономного герметизированного сустава надёжность определяется проходным соединением, уплотнением и модульным тестом. Именно эти процессы следует квалифицировать.
- Тактильные массивы стали второй линией закупки сенсоров. Для давления пальцев и ладони задаётся плотность, а не только наличие. Запросите число датчиков, разрешение, гистерезис и дрейф при повторной нагрузке.
- Уточните наличие симуляционной модели детали. Обратимость и прозрачность привода нужны для воспроизведения в симуляции. Поставщик проверенных моделей и межэкземплярной стабильности ценнее предлагающего лишь момент.
Закупаете приводы, тактильные датчики или узлы роботов?
Пришлите степени свободы каждого сустава, диапазон момента и скорости, тактильные требования, годовой объём и стандарт квалификации на sales@tuolango.com и мы предоставим список квалифицированных поставщиков со сроками.
Источники и раскрытие информации
Источники: Robotics & Automation News, 2 октября 2026, Sam Francis о четырёхпалой кисти Boston Dynamics Atlas: 13 степеней свободы, противопоставленный большой палец с четырьмя DOF, три степени свободы на палец, прямой привод, плотные датчики тактильного давления на пальцах и ладони, единый герметичный тип привода без кабелей через суставы, обратимость и прозрачность приводов, переориентация в кисти и восстановление при скольжении. Перечислены дрели, электрические моментные отвёртки, шлифмашины, гвоздезабиватели и сварочные горелки; размер примерно крупной человеческой руки; сила сходна с прежней конструкцией, ранее демонстрировался загруженный мини-холодильник свыше 100 lb. Упомянуты опыт CTO Zack Jackowski со связанными мизинцем и безымянным пальцем, три дополнительных привода на каждый добавленный палец, программа симуляции и обучения с подкреплением sim-to-real. Закупочные, квалификационные и цепочечные наблюдения — анализ TUOLAN TRADE, не приписываемый источникам. Редакция и анализ TUOLAN TRADE.