
技术洞察
Boston Dynamics 为 Atlas 配备四指 13 自由度工具手
机器人 · 驱动与触觉感知 · 2026 年十月
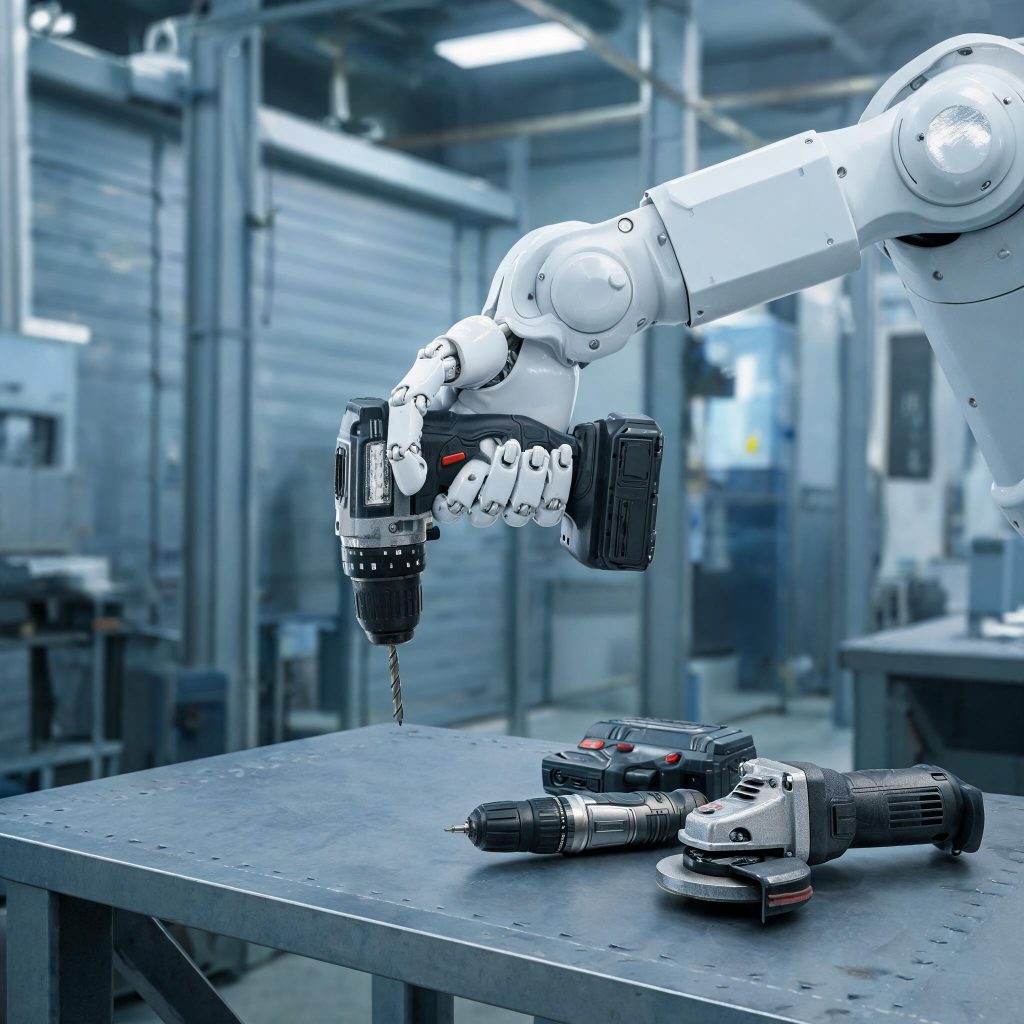
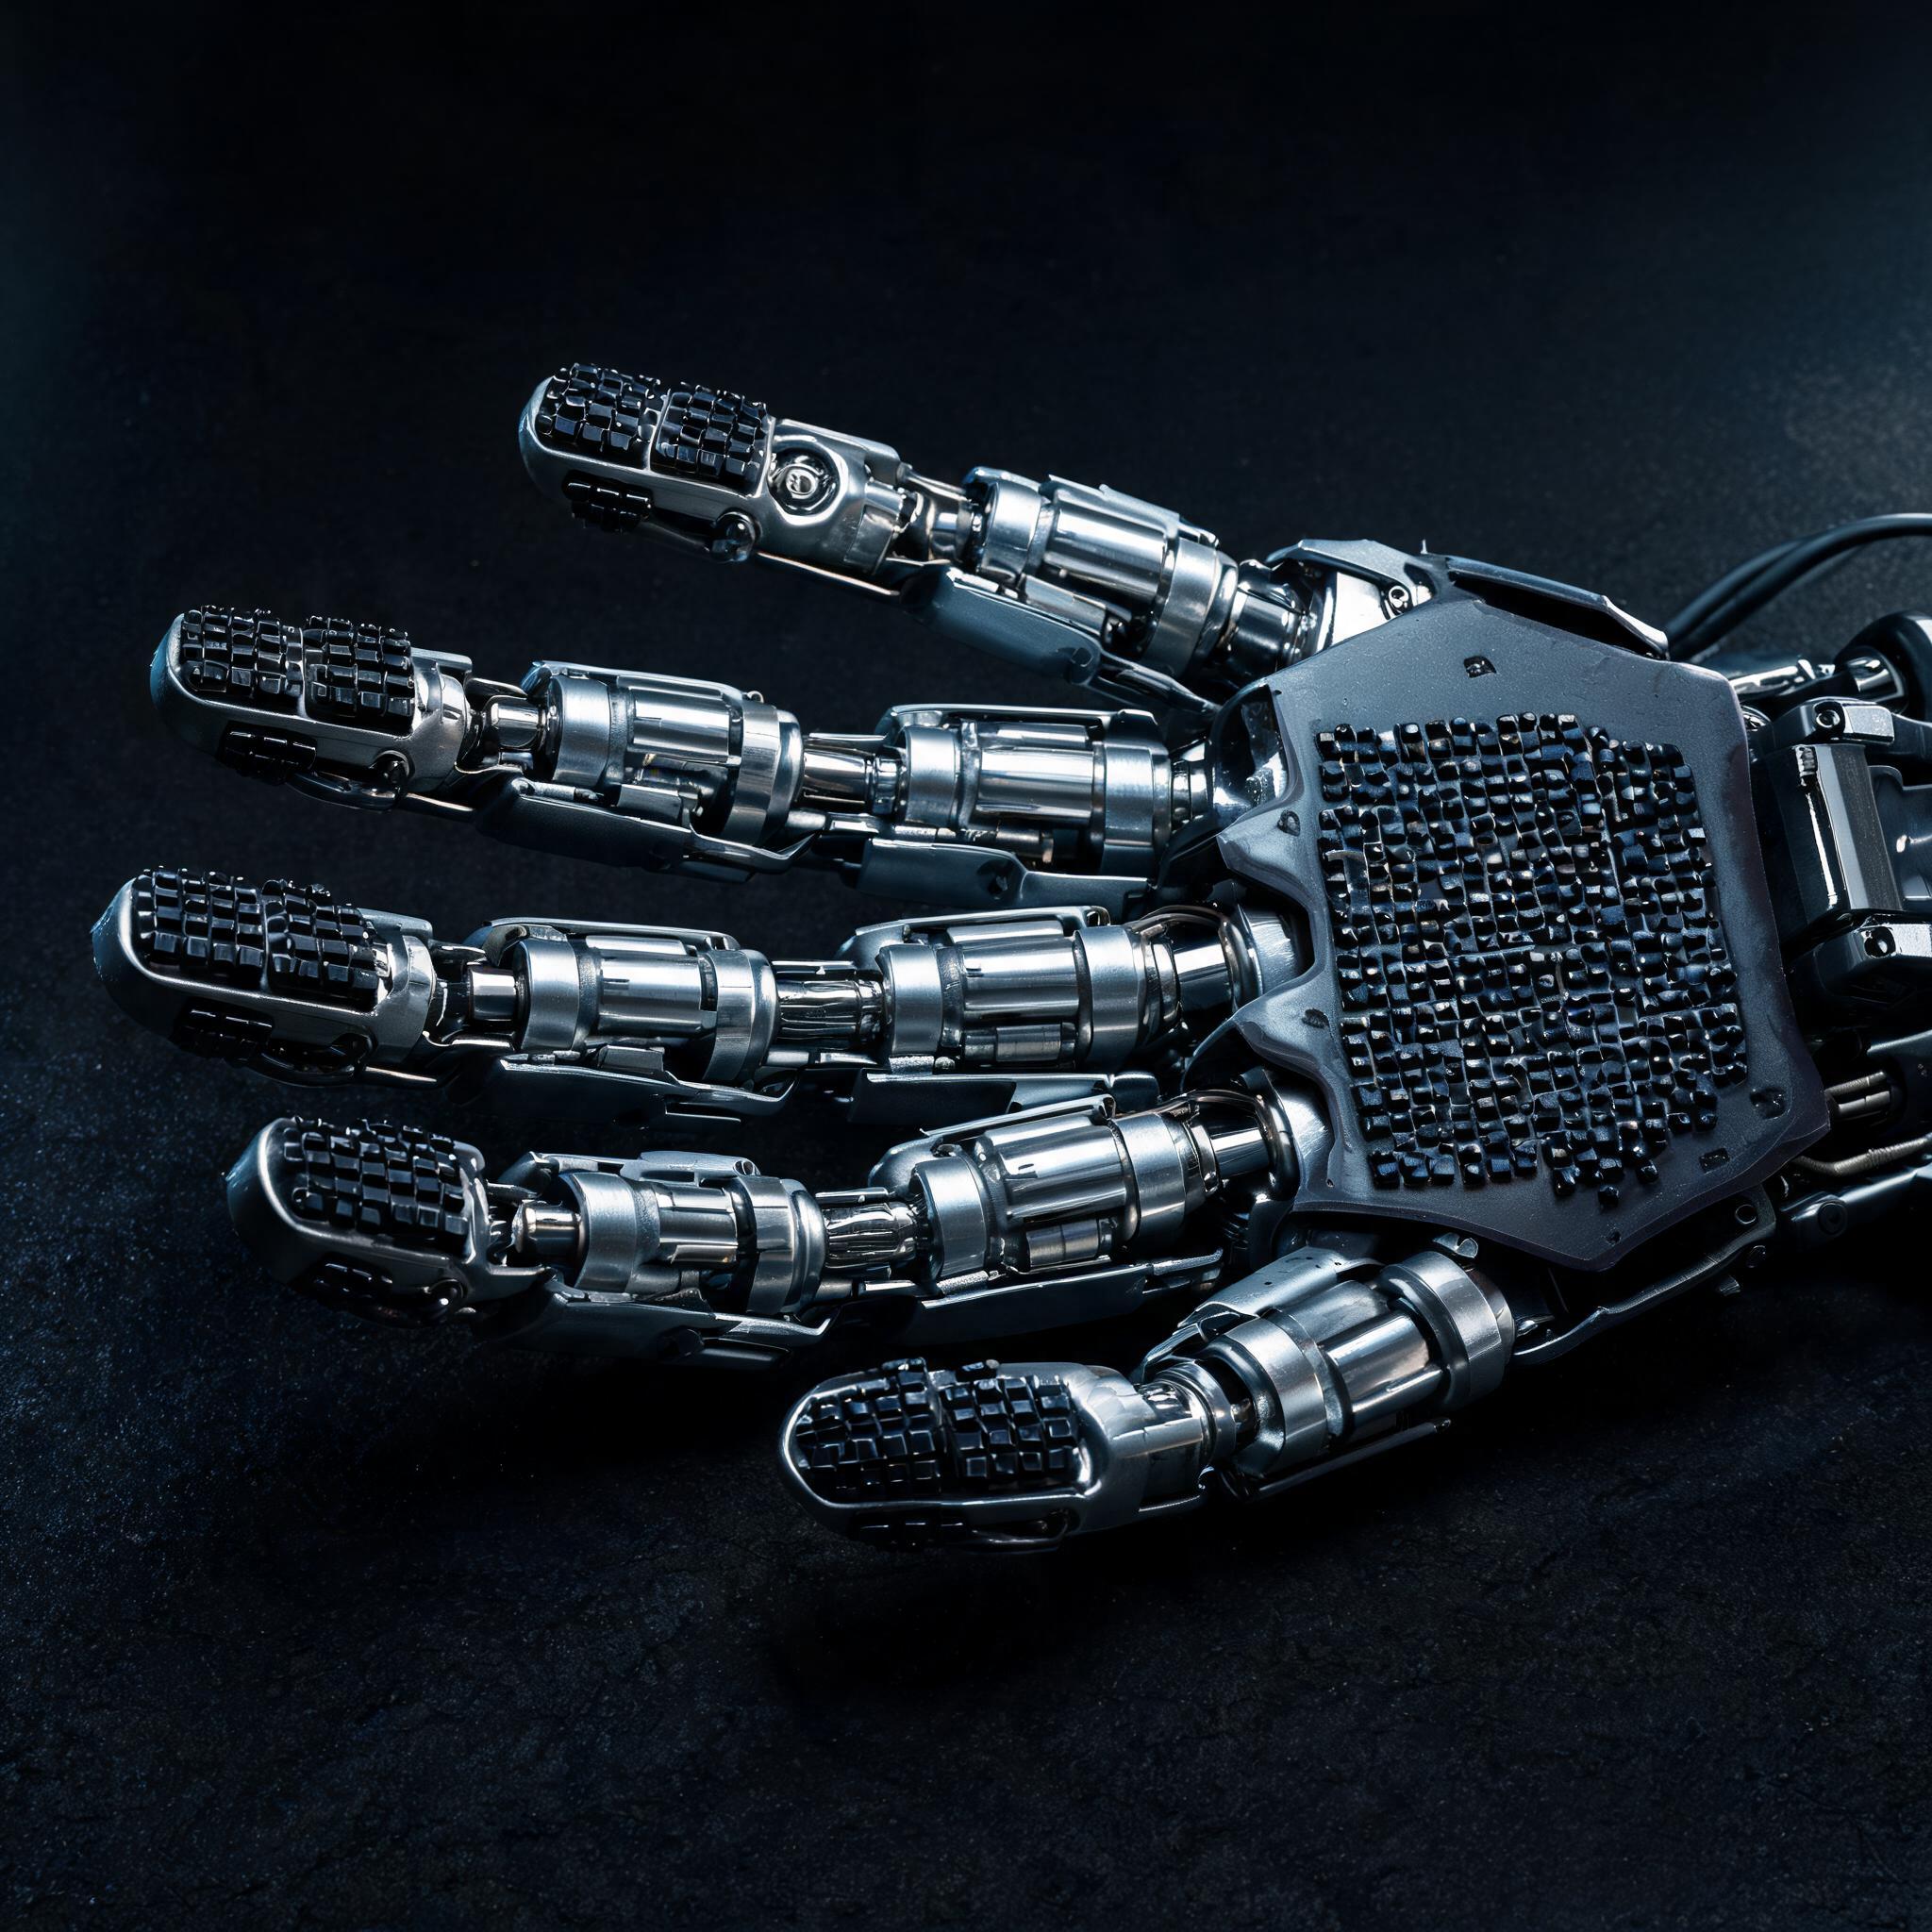
Boston Dynamics 为 Atlas 配备新手: 四指、13 个自由度, a 四自由度对向拇指,指尖和掌心密集布置压力触觉。公司刻意省去小指,其原因比规格更重要:增加第五指意味着 再增加三个驱动器、更多体积与失效点。
该设计发表于 2026 年十月 2 日 ,发布媒体为 Robotics & Automation News。Boston Dynamics 称该手结合复杂操作和工具使用所需的灵巧性,与工业工作所需的力量、耐久性,并列出目标任务: 手内物体重定向、捏握与三点抓握、滑落物恢复,并操作工具,包括 电钻、电动扭矩起子、打磨机、射钉枪及焊枪.
架构刻意区别于上一代。Atlas 早先的 七自由度手主要为抓取而设计 多种物体。新手设计用于 操控 它们。三根手指各有 三个自由度;对掌拇指具有 四 ,可沿其他手指的长度和宽度方向滑动,从而形成不同捏握与持工具姿态。
小指测试
Boston Dynamics 取消第五指并非出于美观。公司称,首席技术官 Zack Jackowski 要求团队成员 将小指与无名指绑在一起一天 并汇报无法完成哪些任务。实验让开发团队认为,四指足以实现目标能力。再加一指需要 额外三个执行器,增加手部成本、体积及潜在故障点。
结果是约大号人手尺寸,这属于刻意选择,因为 Atlas 面向原为人类设计的环境、空间与工位。尽管灵巧度提高,公司称新手 维持与上一设计相近的力量,此前已展示Atlas搬运一台装满物品的小冰箱,重量超过 100 lb.
可制造性现已成为明确设计目标
供应链从业者应关注的句子与灵巧度无关。Boston Dynamics 称执行器为 封装,采用 单一驱动器类型,并且 关节间无跨越线缆,该架构旨在改善 坚固性、可制造性及可维修性 随着人形机器人走向更大规模生产。
应将其视为元件策略。此前七自由度(DOF)手是小批量工程样机;采用一种执行器、封装单元可整体替换的13自由度手,意在批量装配维修。它减少机器人厂需认证的SKU数量,并使价值从定制关节布线转向执行器模块、触觉阵列及密封连接器。
触觉传感与本体感知并行
手部采用 覆盖指尖与掌心的高密度压力触觉传感器,补充驱动器提供的本体感知。Boston Dynamics 称,这使 Atlas 能在物体交互时检测微小接触信号,为更精细操作提供反馈,并具有 可反驱性与执行器透明性 是设计核心,使机器人利用本体感觉进行敏捷操作与力调节。
工具被定位为能力扩展。公司认为,与其制造可直接完成所有任务的手,不如让工具像扩展人类能力一样扩展人形机器人能力。机器人从常规取放走向装配、线缆、工具及较非结构化环境中的物体时,这更重要。
为仿真与强化学习设计
该手也考虑了仿真。Boston Dynamics 称其 刚性驱动、可反驱传动与控制系统,可在仿真中高保真复现手部物理行为,使强化学习系统能在转移到硬件前,改变电机扭矩、表面摩擦、物体几何及扰动,训练操作策略。
公司报告 动态操作初步 sim-to-real 结果,行为完全在仿真中训练,再部署至 Atlas,以高频驱动器本体感知反馈。公司将强化学习视为人类示范数据补充:示范展示如何操作物体,仿真 RL 则训练可靠执行这些动作的高速控制与力调节。
对机器人元件采购有何影响
- 执行器数量决定成本,设计者正以手指数作权衡。 每指三个执行器,正是舍弃小指的原因。预计更多设计将按任务清单的最低手指数确定结构,而非匹配人体解剖。
- 统一执行器类型具有采购优势。 全手共用一款经过验证的密封执行器,可缩减物料与备件清单。能维持整个系列而非单一零件公差的供应商,比一次性加工商更具优势。
- 无跨关节线缆,意味着价值集中于连接器与密封组件。 若关节为独立封装单元,可靠性问题就转向贯穿接头、密封及模块级测试。这些正是需认证的工艺。
- 触觉阵列成为第二条传感采购线。 指尖与掌心压力传感应规定密度,而非只要求有传感器。应索取传感器数、空间分辨率、滞后及重复负载漂移。
- 询问元件是否有仿真模型。 规定可反驱性与驱动器透明性,是因为它们让硬件可在仿真中复现。可提供经验证模型与设备间一致性的供应商,比只报扭矩值者更有价值。
采购执行器、触觉传感器或机器人子组件?
请将每关节自由度、扭矩与速度范围、触觉要求、年度数量及认证标准发送至 sales@tuolango.com ,我们将回复含交期的合格供应商短名单。
来源与披露
来源:Robotics & Automation News,2026 年十月2 日,Sam Francis 关于 Boston Dynamics Atlas 四指手的报道:13 个自由度、四自由度对向拇指、每指三个自由度、直接驱动、指尖掌心密集压力传感、单款封装执行器且无线缆跨关节、可反驱性与执行器透明性、手内重定向及滑移恢复、电钻、扭矩起子、打磨机、射钉枪和焊枪操作、约大号人手尺寸、与前代相似力量及此前展示超过 100 lb 的装载迷你冰箱、CTO Zack Jackowski 的小指无名指捆绑实验、每增一指需三个执行器,以及仿真和仿真到现实强化学习计划。采购、验证及供应链观察为 TUOLAN TRADE 分析,不归于所引来源。TUOLAN TRADE 编辑分析。